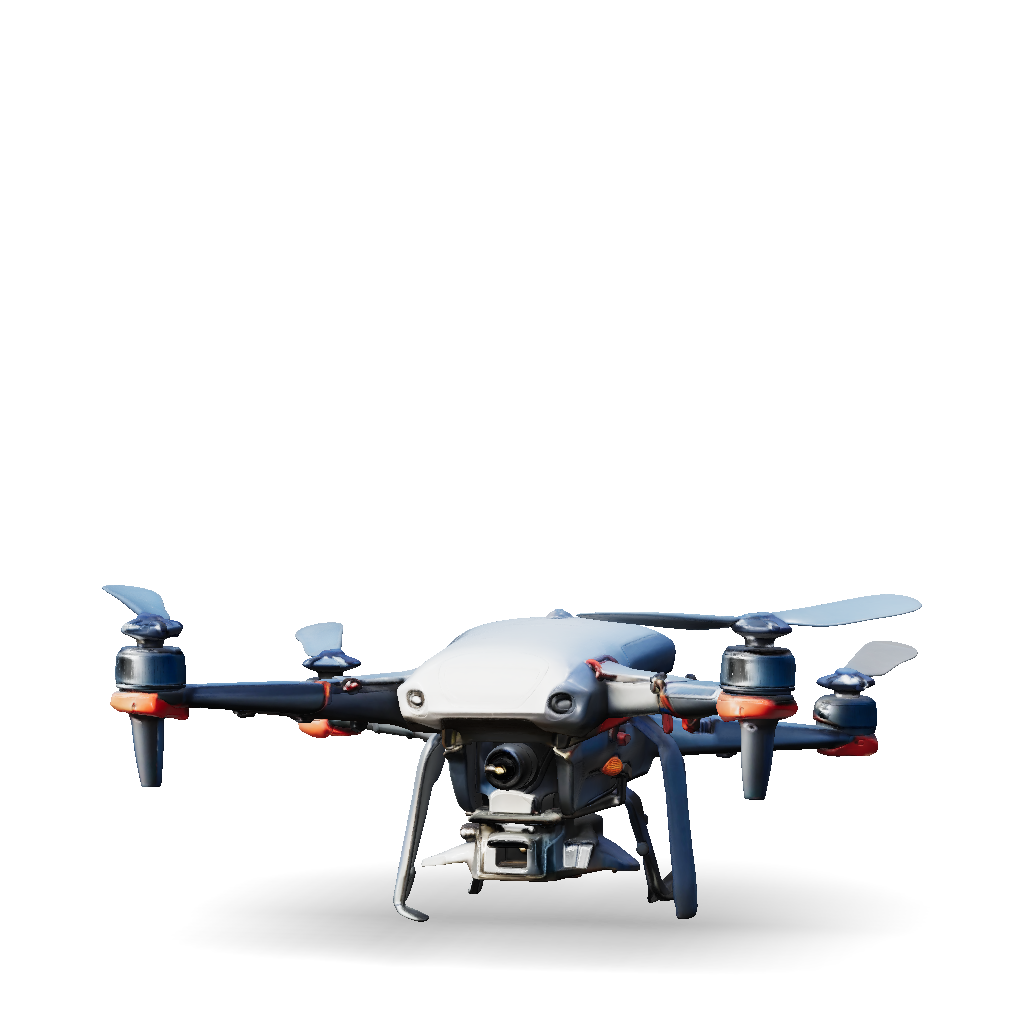
drone 3d model
# ड्रोनकिट पायथन (DroneKit Python) का बेसिक उदाहरण from dronekit import connect, VehicleMode import time # सिम्युलेटर या ड्रोन से कनेक्ट करें print("ड्रोन से कनेक्ट हो रहा है...") vehicle = connect('127.0.0.1:14550', wait_ready=True) def arm_and_takeoff(aTargetAltitude): print("मोटर्स को चालू (Arm) किया जा रहा है...") vehicle.mode = VehicleMode("GUIDED") vehicle.armed = True while not vehicle.armed: print("इंतजार कर रहे हैं...") time.sleep(1) print("ड्रोन उड़ान भर रहा है!") vehicle.simple_takeoff(aTargetAltitude) # टारगेट ऊंचाई पर पहुंचने का इंतजार करें while True: print(f"वर्तमान ऊंचाई: {vehicle.location.global_relative_frame.alt}") if vehicle.location.global_relative_frame.alt >= aTargetAltitude * 0.95: print("टारगेट ऊंचाई आ गई है!") break time.sleep(1) # 10 मीटर की ऊंचाई (3D Z-axis) पर उड़ान भरें arm_and_takeoff(10) print("मिशन समाप्त!") vehicle.close()
4K·PBR·v3.1-20260211


