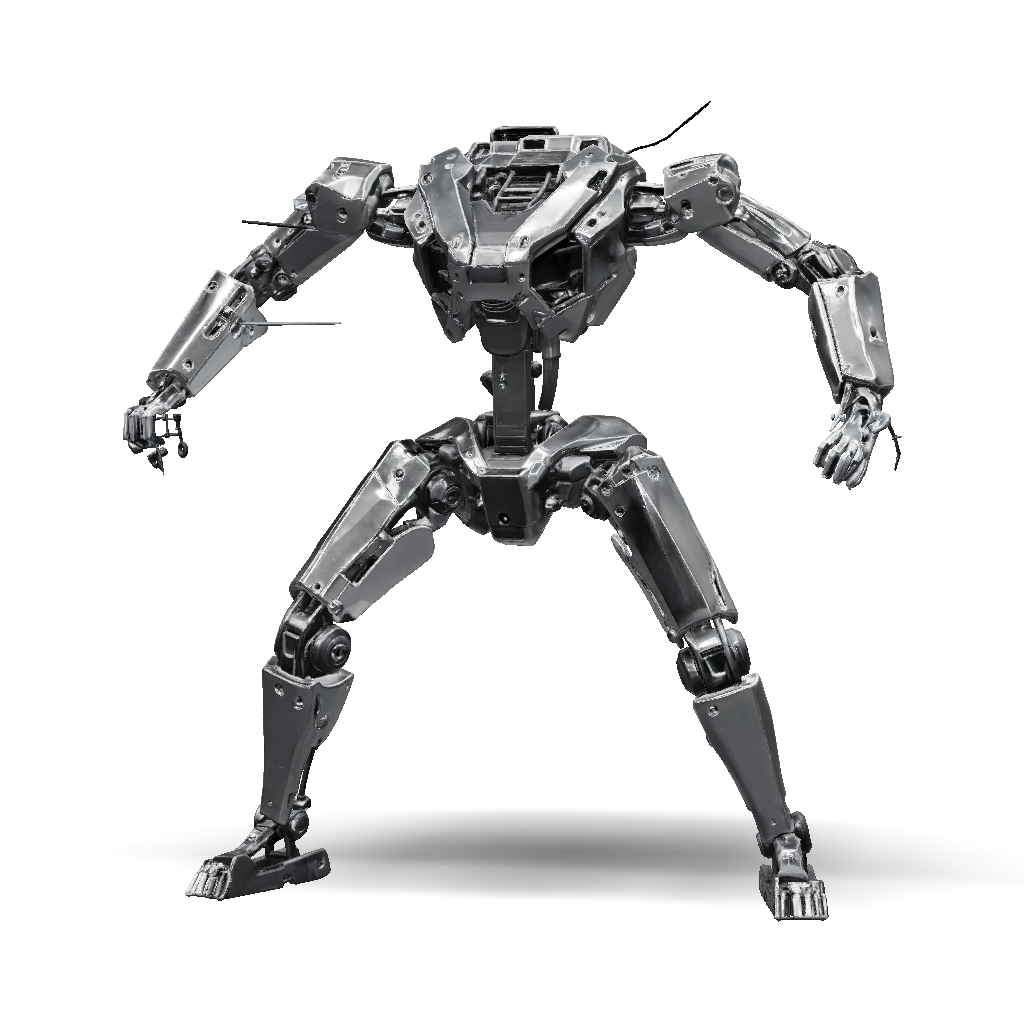
humanoid robot 3d model
Prompt
[ Base / Hip Frame ] │ (Joint 1: Yaw/Pitch - CAN Actuator 1) │ [ Upper Link ] ── (Lightweight Carbon Rod / Truss) │ (Joint 2: Shoulder/Hip Pitch - CAN Actuator 2) │ (Joint 3: Knee/Elbow Pitch - CAN Actuator 3) │ [ Lower Link ] ── (High Stiffness Belt/Cable Drive) │ (Joint 4: Ankle/Wrist Pitch - CAN Actuator 4 [Optional]) │ [ End-Effector / Foot (Force Sensor) ]
4K·PBR·v3.1-20260211
Related Models


